打破单机局限!M‑Robots OS推动环卫机器人迈入系统级调度模式
在机器人系统中,不同设备之间的感知正在被实时共享——一个更完整的“环境视角”已经开始形成。
基于开源鸿蒙打造的统一机器人操作系统M-Robots OS,正在推进系统能力在真实场景中规模化落地。在城市服务与环卫应用场景中,M-Robots OS已联合生态伙伴“赛特智能”完成基于室外无人清扫车“净界S3”等设备的系统化部署,实现了无人作业从“单机执行”向“系统调度”的能力升级。
从单机执行到系统调度:M-Robots OS × 赛特智能联合实践
在整体架构中,M-Robots OS作为底层操作系统,提供统一设备接入、分布式通信与协同调度能力,使原本分散运行的异构机器人设备能够纳入统一调度体系。生态伙伴基于各自设备能力与场景需求,负责具体作业执行,共同构建可复用的系统级解决方案,并在实际城市环境中持续稳定运行。
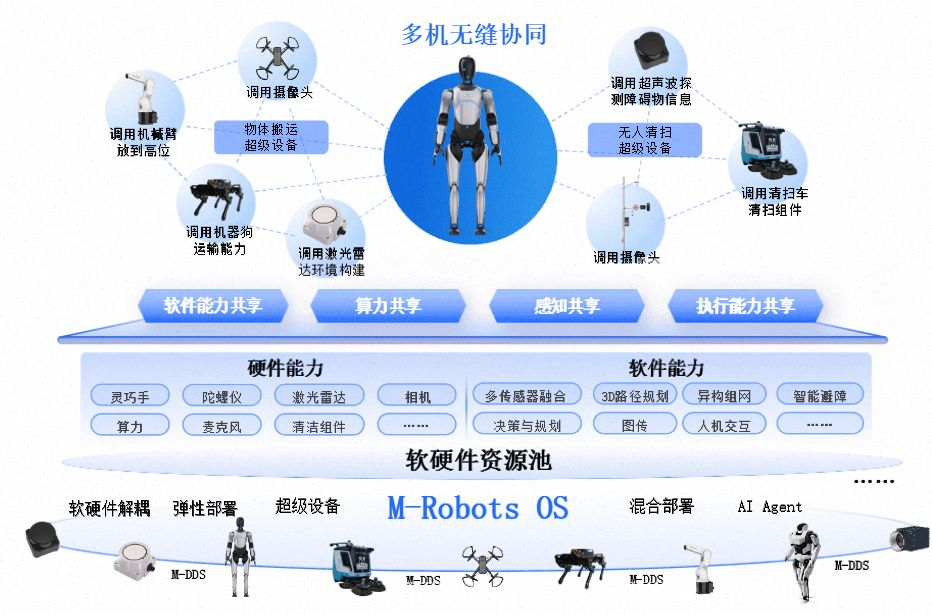
M-Robots OS的多机协同一体化架构图
净界S3作为核心执行单元,已具备成熟量产能力,支持自主回充与补水、断点续扫及满溢自倾倒等功能,并通过AI感知实现障碍识别与垃圾识别,适配多类型室外作业场景。
分布式软总线:让机器人“看见”盲区
传统环卫机器人仅依靠自身传感器感知环境,普遍存在视野盲区、边角死角覆盖不全、作业路径固化等痛点。而M-Robots OS依托原生分布式软总线能力,彻底打破单设备感知壁垒,实现机器人与环境设备的全域协同。
在实际作业中,当清扫机器人遇到路边死角或视野盲区时,系统可通过分布式软总线联动周边已接入的摄像头设备,获取补充环境信息,并据此动态调整清扫路径,完成边角区域覆盖。
在这一过程中,摄像头被抽象为“感知能力节点”,可被系统按需调用;机器人也不再仅依赖自身传感器,而是通过系统调用外部能力完成任务。这种机制使多设备协同从“机器人之间”,扩展为“机器人与设备”的统一协同,整体作业能力由单点执行提升为系统级能力。
得益于分布式软总线能力,多设备在系统内实现动态组网,形成具备统一调度与全局状态感知能力的协同体系。任务可以在系统内按需拆分与流转,从而实现跨设备协同执行与资源优化调度,使环卫作业从单点执行模式逐步演进为区域级系统调度模式。
数据驱动:从经验管理到精细化运营
在数据能力层面,M-Robots OS 依托开鸿1+1安全数字底座(1个操作系统:KaihongOS + 1个超级设备管理平台:KaihongOS Meta),对设备运行状态、作业轨迹及健康信息进行统一回传与结构化处理,形成标准化数据体系,为城市级运营提供持续优化依据,使管理方式由经验驱动逐步向数据驱动转型。
技术底座:M-Robots OS的开源演进
在技术架构层面,M-Robots OS 基于开源鸿蒙构建,将分布式能力引入机器人场景,统一设备抽象、通信机制与任务调度逻辑,重点解决多机协同场景中的系统复杂度问题。目前项目已形成以项目管理委员会(PMC)及多个技术 SIG 小组为核心的协同开发体系,围绕系统架构、运动控制及具身智能等方向持续推进能力演进。
随着机器人应用场景复杂度不断提升,行业正在从单点设备智能化阶段,迈向系统级基础设施化阶段。在这一过程中,具备统一操作系统与跨设备协同能力的技术体系,将成为支撑规模化落地的关键基础能力。
加入M-Robots社区,共建机器人生态
M-Robots项目由开放原子开源基金会孵化、深开鸿牵头发起,并作为开源项目持续推进。M-Robots OS是基于开源鸿蒙的分布式异构多机协同机器人操作系统,通过统一标准实现多类型机器人高效协同,并支持机器人与环境及用户之间的智能交互。通过其先进的开源模式,系统将机器人领域通用能力进行沉淀与复用,实现底层平台与应用场景解耦,推动生态伙伴在统一技术体系下参与能力建设与行业落地。
继续浏览有关 机器人 的文章
猜你喜欢
充分释放GaN潜能:纳芯微GaN驱动芯片破解高功率密度应用难题
中国工程院院士:我国智能传感器产业仍面临“卡脖子”困境!(权威观点)
移动机器人工业WLAN天线低延迟漫游传输方案
即将上市!米尔MRC系列机器人控制器,驱动机器人创新应用
连接器企业安徽三竹拟被收购