在EtherCAT电机驱动中,DC模式如何提升多电机驱动的性能?
导读
多电机协同,各轴时钟微小的偏差会被放大为轨迹抖动与插补误差。EtherCAT 分布式时钟(DC)让所有轴共享同一时间基准,实现纳秒级同步采样与执行。本文以致远电子的插拔式系列模块ZMTC-EB1200产品为例展开解析。
在多电机同步驱动的场景中,性能的瓶颈往往不在单轴,而在"步调一致"。当多台电机协同完成插补、轮廓、张力控制等任务时,若各轴的采样与执行时刻存在偏差,再精密的单轴控制也会被"时间错位"所破坏——轨迹出现抖动、轮廓产生毛刺,多轴耦合处甚至引发振动。EtherCAT 的分布式时钟(DC)机制,正是为解决这一根本问题而生。
 DC 是什么?
DC(Distributed Clock,分布式时钟)是 EtherCAT 最核心的同步机制。它让挂接在总线上的所有从站设备共享同一个全局时间基准,实现微秒乃至纳秒级的同步精度。简单理解,DC 就像一场"对表":多个人要在同一时刻动作,必须先把各自的表校准到同一个零点。EtherCAT 主站周期性地读取参考从站的时钟,再广播给其余从站,各从站据此调整自身时钟,最终保证所有从站同步产生 SYNC 事件。
DC 如何解决同步难题?
各从站时钟不一致,源于两个因素:
"时钟偏移",即各从站启动顺序、初始化流程不同,导致起始计数时刻不一;
"时钟漂移",即运行中各晶振频率的微小差异让时钟逐渐走偏。
DC可以在初始化操作中补偿时钟偏移,再通过运行期的持续校准消除时钟漂移,双管齐下,从源头锁定时基。
DC 如何提升多电机性能?
在电机驱动中,DC 模式的价值体现为三点:
同步采样,所有轴的电流、位置反馈在同一时刻被采集,控制算法输入严格对齐;
同步执行,所有轴在同一时刻更新指令并输出 PWM,动作步调完全一致;
抑制抖动,纳秒级同步将各轴动作的相位偏差压缩到极低水平,多轴轨迹更平滑,轮廓精度与表面质量显著提升。
结语
多电机驱动,单轴精度是基础,多轴同步才是上限。EtherCAT DC 模式通过分布式时钟为所有轴建立了统一的时间基准,从根本上解决了采样与执行的错位问题,是提升多电机协同性能的关键一环。选型时,是否原生支持 DC 同步,值得作为衡量电控产品多轴能力的重要标尺。
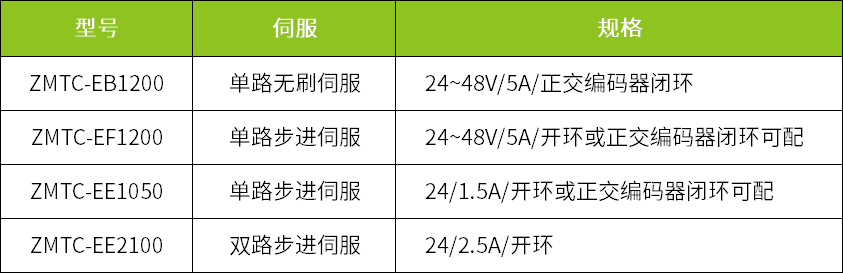
ZLG致远电子的插拔式系列模块,有多种电机驱动可选,全部遵循CiA402协议: